
多角形の最小コスト三角形分割アルゴリズムを解説【動的計画法・C++実装あり】
多角形において、互いに交差しない対角線によって三角形が形成されるとき、これを三角形分割(トライアンギュレーション)と呼びます。この記事では、数多くある三角形分割の中から、最小のコストとなる分割方法を求めるアルゴリズムを解説します。
三角形分割のコストは、その構成要素である各三角形の重みの総和として定義されます。各三角形の重みは、3辺の長さをすべて足し合わせた値、すなわち三角形の周長で求められます。
入力と出力
入力: 多角形の頂点の集合 {(0, 0), (1, 0), (2, 1), (1, 2), (0, 2)}
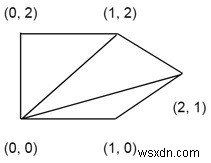 出力: 三角形分割の総コスト。この例では 15.3006 となります。
アルゴリズム
minCost(polygon, n)
ここで cost() は、三角形の周長を計算するために使用します。
入力: 多角形を構成する点の集合と、点の総数。
出力: 多角形の三角形分割における最小コスト。
Begin
    if n < 3, then
        return 0
    define table of order n x n
    i := 0

    for gap := 0 to n-1, do
        for j := gap to n-1, do
        if j < i+2, then
            table[i,j] := 0
        else
            table[i, j] = ∞
            for k := i+1 to j-1, do
                val := table[i, k] + table[k, j] + cost(i, j, k)
                if table[i, j] > val
                    table[i, j] := val
        i := i + 1
        done
    done
    return table[0, n-1]
End
アルゴリズムのポイント
この問題は動的計画法(DP)を用いることで効率的に解けます。区間 [i, j] における最小コストを table[i][j] に記録し、分割点となる頂点 k を順に試しながら、区間を [i, k] と [k, j] に分けた場合のコストを計算します。すべての分割点の中で最小の値を採用することで、最適解が得られます。計算量は O(n³) です。
実装例(C++)
#include <iostream>
#include <cmath>
#include <iomanip>
#define MAX 1000000.0
using namespace std;

struct Point {
    int x, y;
};

double min(double x, double y) {
    return (x <= y)? x : y;
}

double dist(Point p1, Point p2) {    // p1 から p2 までの距離を求める
    return sqrt(pow((p1.x-p2.x),2) + pow((p1.y-p2.y),2));
}

double cost(Point triangle[], int i, int j, int k) {
    Point p1 = triangle[i], p2 = triangle[j], p3 = triangle[k];
    return dist(p1, p2) + dist(p2, p3) + dist(p3, p1);    // 三角形の周長
}

double minimumCost(Point polygon[], int n) {
    if (n < 3)    // 多角形の頂点が3未満の場合
        return 0;
    double table[n][n];

    for (int gap = 0; gap < n; gap++) {
        for (int i = 0, j = gap; j < n; i++, j++) {
            if (j < i+2)
                table[i][j] = 0.0;
            else {
                table[i][j] = MAX;

                for (int k = i+1; k < j; k++) {
                    double val = table[i][k] + table[k][j] + cost(polygon,i,j,k);
                    if (table[i][j] > val)
                        table[i][j] = val;    // テーブルの値を最小値に更新
                }
            }
        }
    }
    return table[0][n-1];
}

int main() {
    Point points[] = {{0, 0}, {1, 0}, {2, 1}, {1, 2}, {0, 2}};
    int n = 5;
    cout << "The minimumcost: " << minimumCost(points, n);
}
出力
The minimumcost: 15.3006
まとめ
多角形の最小コスト三角形分割は、動的計画法を用いることで O(n³) の計算量で求められます。区間ごとの最小コストを表に記録しながら更新していくことで、考えられるすべての三角形分割の中から、最もコストの低い分割方法を効率的に見つけることができます。
-
Pythonで全ての点を接続するための最小コストを求めるプログラム
問題の概要(x, y) の形式で表される複数の点が格納された配列 points があるとします。2つの点 (xi, yi) と (xj, yj) を接続するコストは、それらの間のマンハッタン距離として定義されます。マンハッタン距離は次の式で計算できます。|xi − xj| + |yi − yj|この問題では、すべての点を接続するために必要な最小のコストを求める必要があります。入力例points = [(0,0), (3,3), (2,10), (6,3), (8,0)]この場合、出力は 22 になります。これは、各辺の距離がそれぞれ 6 + 5 + 3 + 8 = 22 となるように点同士を接
-
Pythonで都市を最小コストで接続する方法|クラスカル法とUnion-Findによる実装
問題概要 1からNまでの番号が付けられたN個の都市があるとします。接続情報connectionsの各要素は[city1, city2, cost]という形式で与えられ、これはcity1とcity2を直接つなぐためのコストを表します。ここで求めたいのは、任意の2つの都市の間に必ず経路が存在する状態(全域木)を作るときの最小コストです。コストは採用した接続のコストの合計であり、すべての都市を接続できない場合は-1を返します。 たとえば、次のようなグラフが与えられたとします。 この場合の出力は6になります。3つの都市をすべてつなぐには2本の接続で十分なので、コストの小さい組み合わせ、すなわち[2